大模型之外,机器人还需要什么?
对刚开始接触机器人、准备做第一个 AI 硬件原型的人来说,很容易把注意力全部放在模型上:它能不能听懂人说话,能不能识别物体,能不能生成动作指令。可真正连上电机以后,问题马上变成:动到了没有,位置准不准,碰到东西怎么办。
石麻笔记的《机器人百年史》第一篇,起于作者参观计算机历史博物馆后的观察,沿着工业自动化和实验室研究两条路线,梳理机械臂怎样成为可编程、可控制的系统。[1]
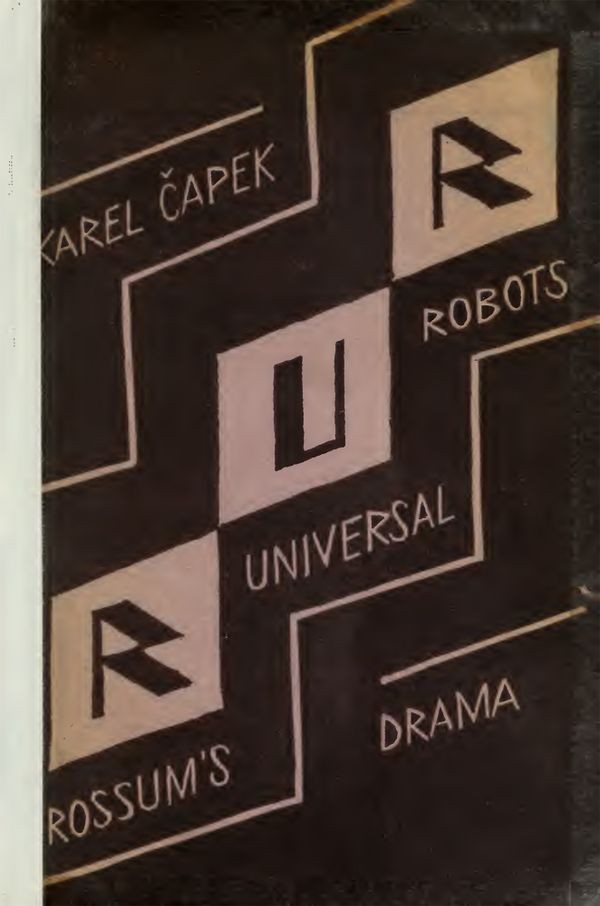
机器人也曾先存在于故事里。1921 年演出的《R.U.R.》让“robot”进入大众视野,讨论机器替人劳动之后会发生什么。[2] 此后到 1970 年代,工程探索逐渐走向具体任务、动作反馈,以及机械与计算的协同设计。这些问题,今天做机器人时仍然会遇到。
01|早期工业机器人,先做好一份具体工作
1961 年,Unimate 被装进通用汽车的生产线,用于搬运压铸机产出的高温金属零件。它由 George Devol 的可编程机械装置构想发展而来,Joseph Engelberger 参与将它推向工业应用。[3]
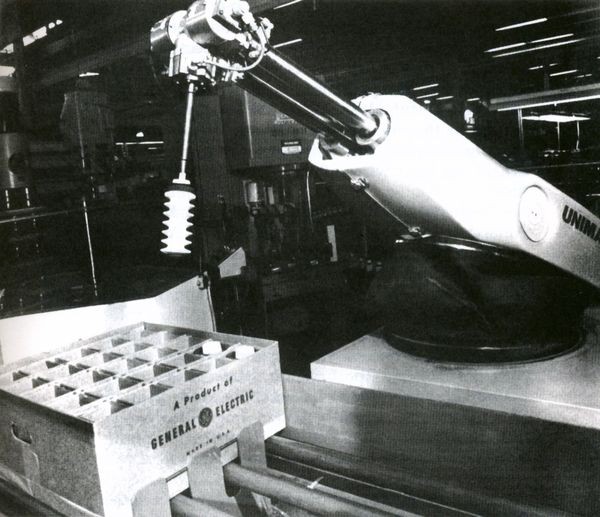
这样的机器并不需要先理解整个工厂。工件从哪里来、搬到哪里、动作怎么重复,可以在相对确定的条件下安排。机器替人接手的,也是一项危险、重复的具体工作。
沿着工业应用这条路线,发明能动的机械臂,还要找到愿意使用它的工厂,并解决生产、部署和持续工作的难题。一个实验成功,并不等于设备已经能在现场稳定运行。
这给今天的小项目一个可操作的起点:先选一件能说清楚、能检查完成情况的事。 与其要求机器人“照顾我”,不如先测试“收到指令后,把指定物品移到指定位置”。缩小任务,才容易分辨失败发生在识别、动作还是机械结构上。
02|让机器依据反馈行动,是另一条研究路线
几乎同一时期,实验室开始研究计算机怎样控制机械手。Heinrich Ernst 在 MIT 研究的 MH-1,由 TX-0 计算机控制;MIT 馆藏将相关博士论文记为 1962 年。[4]
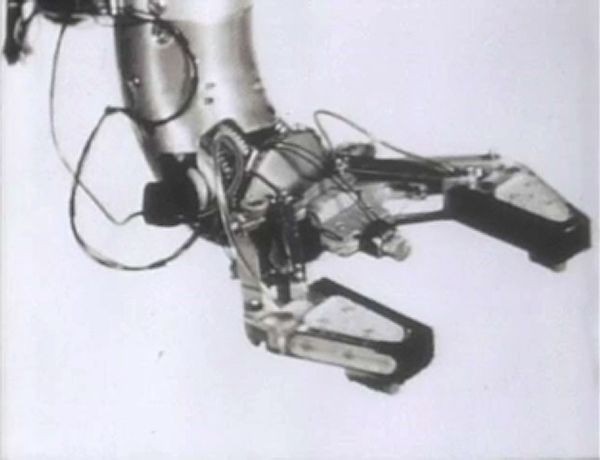
机械手可以按预先记录的位置重复动作,也可以从传感器取得信息,再决定下一步怎样移动。后者需要把观察、计算和行动连接起来。
对今天的机器人项目,差别也很直观。写下“转动到这里”是一条指令,但物体可能已经移动,夹爪可能没有抓住,电机也可能没有到达目标位置。系统还需要读到实际结果,判断任务是否完成。
因此,演示机器人会动之外,还要演示它怎样知道自己做对了。 可以先从一个简单反馈开始:按钮确认、限位开关、距离读数或位置反馈。遇到异常时停止,比继续执行一个已经失效的计划更有用。
03|机械结构,会直接改变计算和控制的难度
在 Stanford,研究者要回答:为了让机械臂末端到达目标位置,每个关节应该怎样运动?这涉及机械结构和逆运动学,也就是从目标位置反推关节配置。
1966–1968 年间,Stanford 的研究者用液压机械臂测试:机械动作能否跟上计算机的控制速度。这也是后来重新设计机械结构与驱动方式之前的一次探索。[8]
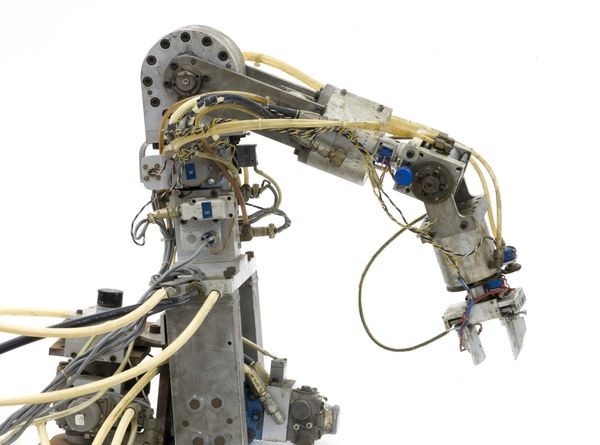
1969 年,Victor Scheinman 设计了 Stanford Arm:一台全电驱、六自由度、可由计算机控制的机械臂。[5] 在他后来的口述记录里,早期机械臂难以控制、计算需求和结构选择之间的关系,是反复出现的问题。[6]
这条实验室路线后来进入工业。Scheinman 于 1973 年成立 Vicarm,1977 年将相关设计出售给 Unimation;IFR 的时间线将 Unimation/Vicarm 与通用汽车支持下的 PUMA 开发列在 1978 年。[6][7] 科研中的结构、控制和编程,与工业中的装配需求逐渐接上。
这提醒我们,软件遇到的困难,有时可以从硬件上减少。 摄像头看不到目标,可以调整安装位置;夹爪总是抓不稳,可以修改接触面;机构复杂得难以控制,可以先减少自由度。不必把所有问题都留给更大的模型处理。
不同背景的人,怎样一起造机器人
这段历史里,机器人的发展牵涉工厂需求、机械设计、数学、控制和计算机研究。不同角色要围绕同一个动作配合,而不只是各自把零件做好。
这与我们想开展的跨学科造物很接近。艺术和设计伙伴可以参与形态与表达,熟悉生活或产业的人可以提出任务,工程伙伴处理结构与控制,青少年则可以从一个可观察的小动作开始理解整个系统。
在 OpenUSD Study Group 和后续机器人实践中,我们可以把一个任务分开检查:场景是什么,物体在哪里,身体能做什么,怎样确认动作完成,出错后人怎样介入。仿真可以帮助观察这些关系,但真机仍要检查接线、摩擦、负载和停止方式。
回看早期机器人,是为了知道今天新增的模型能力接在了哪些已有工作之上。把这几层看清楚,不同背景的伙伴才更容易找到自己能参与、也愿意持续打磨的部分。
引用
[1] 石麻笔记,《机器人百年史EP01:1920s-1960s 从科幻照进现实》,2026 年 9 月 10 日。
[2] Computer History Museum,Robots before Computers。
[3] The Henry Ford,Robot, First Unimate Robot Ever Installed on an Assembly Line, 1961。
[4] MIT,MH-1, a computer-operated mechanical hand,Heinrich Arnold Ernst,1962;CHM,MH-1 mechanical hand。
[5] Stanford Magazine,Stanford’s Robotic History。
[6] IEEE History Center/Indiana University,Victor Scheinman 口述访谈,2010。
[7] International Federation of Robotics,Robot History。
[8] Computer History Museum,Stanford Hydraulic Arm。
图片引用:Computer History Museum 馆藏——《R.U.R.》封面(University of Toronto Libraries 提供)、Unimate、MH-1、Stanford 液压机械臂(摄影及版权:Mark Richards;馆藏由 Victor Scheinman 提供)。