看到一台人形机器人能走路、操作物体,很容易想直接买零件、照着装一台。但对于第一次接触机器人的人,先看懂它的结构、控制方式和开发流程,往往比立刻下单更有帮助。
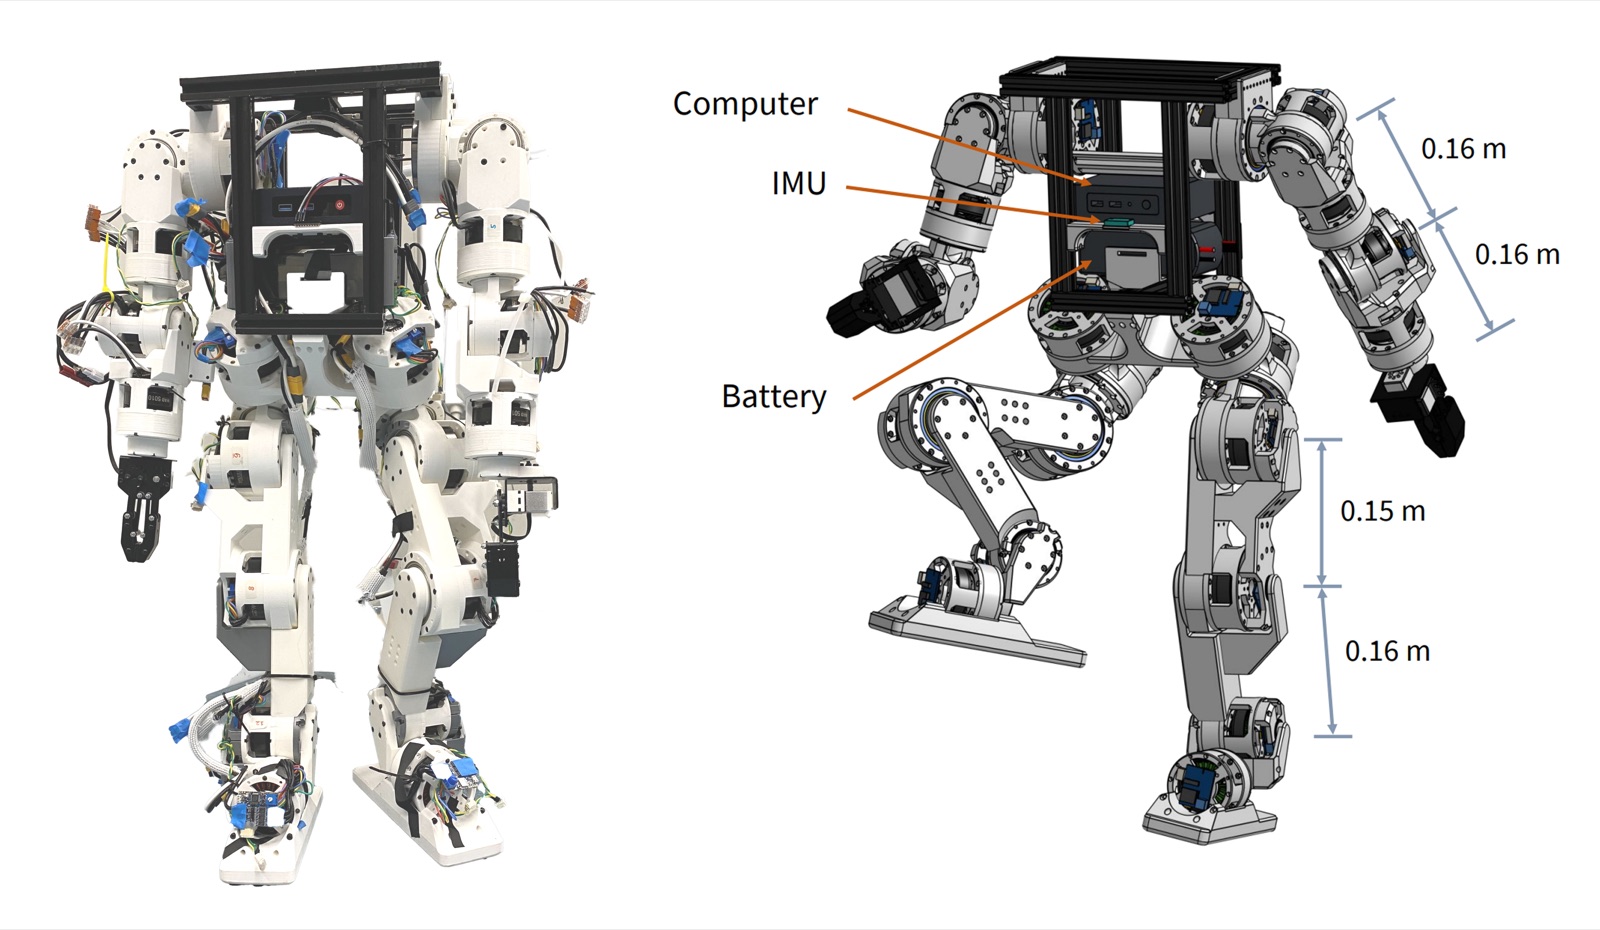
Berkeley Humanoid Lite 是加州大学伯克利分校团队在 2025 年发表的开源人形机器人项目。它采用可桌面 3D 打印的结构与模块化驱动,并公开机械、控制和训练资料。对学校、研究小组和社区开发者来说,这些资料让人有机会拆开看:一台机器人如何从图纸走到动作?[1][2]
01|开源的价值,在于能沿着资料理解一台机器
项目的开放资料跨越多个环节。机械部分提供 CAD 和打印相关文件;机器人模型包括 URDF、MJCF 和 USD 等格式;软件仓库则包含训练、仿真验证、真实设备部署和遥操作工具。[2]
这些文件服务于不同工作。CAD 帮人理解结构和装配;机器人描述文件记录关节、连杆等信息,供相应的仿真与开发工具使用;控制和训练代码则解释动作怎样产生。
刚开始学习时,可以先选一个部位,例如膝关节:看它由哪些零件组成,再找它在模型中的位置,最后看控制程序如何驱动它。这样读,比一次打开整个仓库、期待马上理解所有内容更容易。
02|3D 打印降低制作门槛,也带来结构上的取舍
团队设计了可以 3D 打印的摆线减速器与模块化执行器,尽量使用容易采购的部件。项目给出的硬件成本低于 5,000 美元,以美国市场采购为依据。[1][3]
这个数字有助于理解设计目标,不能直接当成自己的完整预算。工具、打印与返工、运输和后续维护,还要根据实际条件另算。
材料也会影响使用方式。团队讨论了塑料结构相对金属在强度和耐用性上的限制,并对执行器进行了测试。便于制作和修改,不代表它能承担任何负载、承受任何动作。准备制作时,先读物料清单和测试条件,能少走一些弯路。
03|先在仿真里理解动作,再考虑真实设备
项目工作流包括在 Isaac Lab 中训练控制策略、在仿真中验证,再部署到机器人。论文展示了行走策略从仿真迁移到真实设备的结果。[2][3]
对新手而言,仿真也是一个独立的学习入口。可以先加载模型,观察关节和动作;熟悉已有配置后,再尝试改变一个参数,比较结果。上真实设备时,还要处理电机方向、关节限位、校准和跌倒风险,电脑里运行成功只是其中一步。
这个项目适合我们的跨学科 Study Group 一起拆解。工程伙伴读控制代码,设计伙伴看形态与动作,其他成员整理学习记录和不容易理解的地方。第一次活动可以先做到“把模型加载出来,解释一个关节怎样动”,不必以做出整台人形机器人为起点。
复用资料时也要分别看许可:仓库代码采用 MIT 许可证,其他资产采用 CC BY-SA 4.0。[2] 改造、分享模型或制作教学材料时,保留相应署名与许可信息。